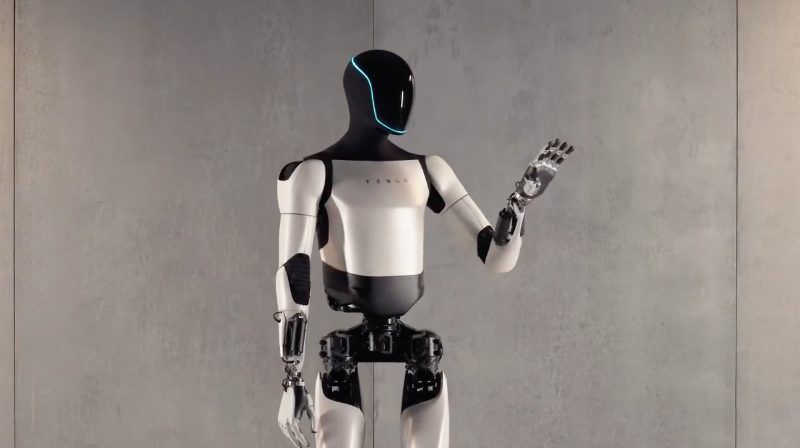
Tesla înregistrează un brevet pentru senzori tactili flexibili ce pot îmbunătăți interacțiunea robotului umanoid Optimus cu obiectele. Documentul evidențiază utilizarea unor senzori proiectați să se adapteze suprafețelor curbate ale degetelor și palmelor, pentru a detecta precis atingerea și presiunea exercitată. Acest sistem are potențialul de a optimiza manipularea obiectelor fragile sau cu forme variate.
Brevetul și aplicațiile tehnologiei
Cererea de brevet a fost publicată la 8 octombrie 2026, după depunerea sa la 11 septembrie 2025. Înregistrarea revendică prioritatea unei solicitări provizorii din începutul anului 2025. Documentul include desene tehnice cu zone de detecție plasate pe degete, degetul mare și în palmă, fiecare zone având multiple regiuni de măsurare numite „pixeli”. Acestea permit identificarea punctelor de contact și măsurarea presiunii.
Senzorii sunt integrați într-un înveliș flexibil, adaptat formei corpului robotului umanoid. Brevetul sugerează, de asemenea, aplicabilitatea tehnologiei și în unelte sau sisteme automatizate, nu doar în roboți.
Detectarea și ajustarea prinderii
Informațiile colectate de senzori ar putea ajuta robotul să estimeze forma sau tipul obiectului prins, bazându-se exclusiv pe contactul fizic. Acest proces ar completa alte sisteme de percepție și ar permite ajustarea automată a prinderii, prevenind deteriorarea obiectelor fragile sau evitând să le lase din mână.
Brevetul nu menționează explicit Optimus, dar tehnologia pare a fi destinată dezvoltării mâinilor robotului, aspect asupra căruia Tesla a concentrat eforturi în proiectul său de robotică.
Metode de măsurare a presiunii
Structura senzorilor se bazează pe mai multe straturi flexibile, asemănătoare unui sandviș. Două foi conțin modele conductoare, separate de un strat intermediar deformabil, care formează puncte individuale de măsurare.
Tesla descrie două variante de funcționare: capacitivă și rezistivă. În sistemul capacitiv, presiunea comprime stratul izolator, modificând capacitatea electrică, măsurată apoi de electronice pentru a interpreta nivelul de presiune. În versiunea rezistivă, un material din stratul intermediar își schimbă rezistența electrică sub presiune, semnalul fiind detectat electronic.
Ambele metode permit robotului să determine intensitatea și locația contactului, livrând informații relevante pentru manipulare precisă și sigură.

