Robot subțire din gel, controlat prin mușchi vii activi cu lumină
Inginerii de la Massachusetts Institute of Technology (MIT) au dezvoltat un robot extrem de subțire, capabil să se deplaseze în apă folosind celule musculare vii activate cu lumină. Dispozitivul are un corp flexibil din gel, cu două înotătoare controlabile prin iluminare separată, care permit direcția și mișcarea.
Prototipul și funcționarea sa
Robotul, de dimensiunea unui baton de gumă de mestecat, include un corp flexibil și două înotătoare acoperite cu celule musculare modificate genetic. Aceste celule se contractă în prezența luminii, permițând controlul precis al mișcării.
Coordonatorii studiului au demonstrat că, prin iluminarea separată a celor două înotătoare, dispozitivul poate vira sau înota înainte. La viteze maxime, robotul acoperă de patru ori lungimea sa în un minut, însă viteza este mai lentă comparativ cu un înotător de performanță.
Abordare inovatoare față de modelele anterioare
Inițial, experimentele utilizau țesut muscular crescut pe structuri tridimensionale, fiind nevoie de milioane de celule, ceea ce ridica provocări de producție și costuri. Noua cercetare urmărește obținerea unei mișcări eficiente cu un strat subțire de celule musculare, reducând materialul biologic necesar.
Aceasta pornește de la un experiment anterior, în care un disc muscular artificial, inspirat de irisul uman, putea contracta pe direcții diferite sub acțiunea luminii. Cu toate acestea, forța generată nu era suficientă pentru deplasare în apă.
Îmbunătățirea materialelor și a forma canalelor
Pentru a amplifica contracțiile musculare, cercetătorii au înlocuit fibrina cu gelatină metacrilată (GelMA), un material folosit în ingineria țesuturilor. Testele au indicat că suprafețele mai rigide promovează alinierea mai eficientă a celulelor musculare, ceea ce duce la cele mai puternice contracții.
Forma profilului canalelor a influențat, de asemenea, rezultatele. Canalurile cu profil pătrat au permis o aliniere mai bună a celulelor, comparativ cu cele cu fund curbat. Grosimea stratului de gel, de aproximativ jumătate de milimetru, a fost optimizată pentru sprijinul celulelor musculare.
Pentru creșterea forței musculare, celulele au fost stimulate repetat cu impulsuri de lumină, înainte de montarea în robot. Acest proces a avut ca scop îmbunătățirea performanței și propulsiei.
Testarea efectivă a robotului cu mușchi vii
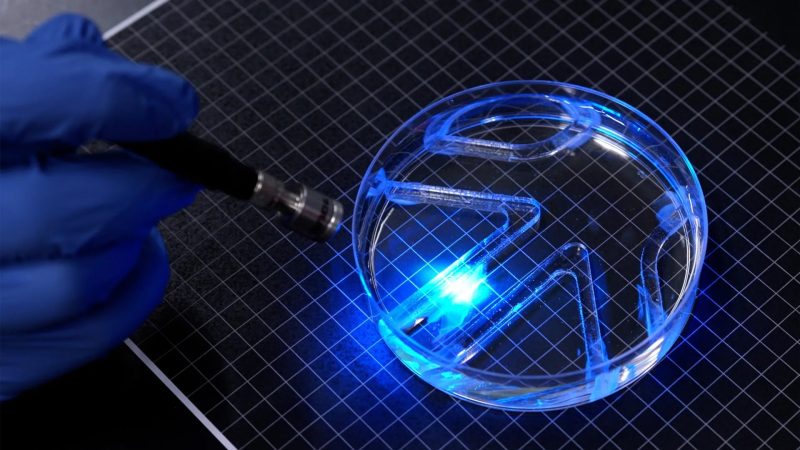
După finalizarea structurii, țesutul muscular a fost montat pe cele două înotătoare ale robotului, expus într-un vas Petri cu apă. Controlul mișcării s-a făcut prin iluminarea selectivă, deplasând manual sursa de lumină pentru a ghida dispozitivul printre obstacole.
Publicat 26.10.2026, ora 10:36

